先釐清不同角色
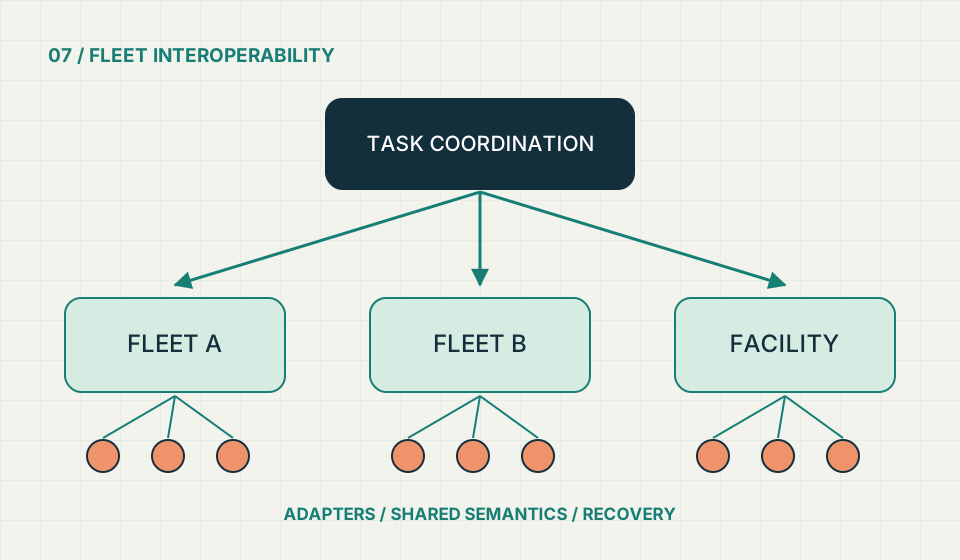
文件導讀Open-RMF demo 是多機器人與場域整合的參考;VDA 5050 release 說明車隊介面與語意的更新。兩者可以在系統設計中被評估,但「同時採用」的實際相容性仍需 adapter 與測試。[1][2]
定義可驗收的契約
工程整理 · 下列實作建議為本站獨立整理,非來源的認證結論本站建議每個 adapter 明列接單、到站、取消、暫停、充電與故障語意,並有任務 ID、版本與 timeout。地圖轉換要固定原點、角度單位和定位可信度。
門與電梯不是單純的 boolean。需要確認請求受理、可通行、占用、逾時與人工接管狀態,避免車輛誤以為訊息成功就等於設施真的到位。
先測錯誤情境再增加車數
工程整理 · 下列實作建議為本站獨立整理,非來源的認證結論從雙車共用狹道開始,加入臨時封路、定位失效、低電量與設備離線。記錄任務等待與復原是否符合預期。
不要用「支援某協定」宣稱已支援所有廠牌機器人。每個 driver、firmware 和場域設備的組合,都需要一份已測試清單。