兩個能力層,不等於一個完整任務
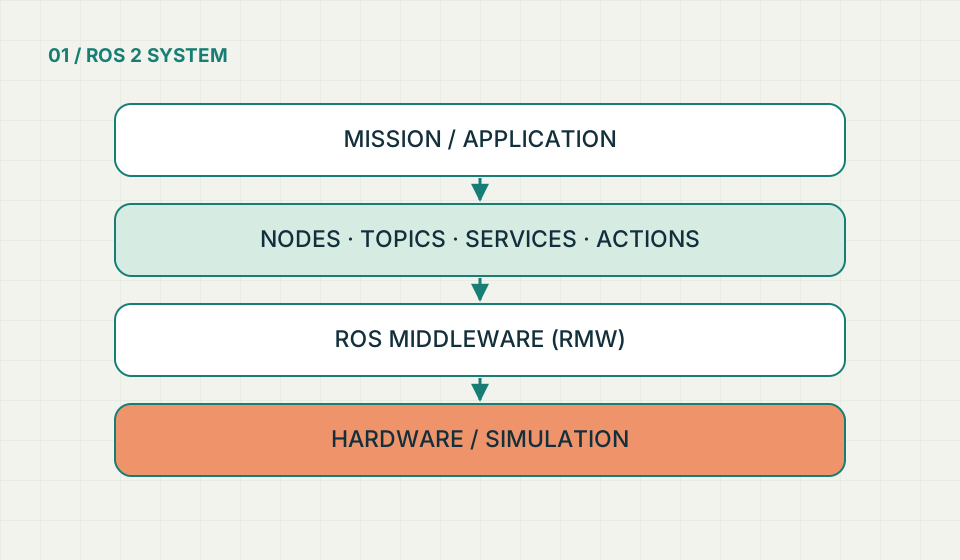
設計範例 · 下列實作建議為本站獨立整理,非來源的認證結論Nav2 與 MoveIt 分別提供導航和操作領域的元件。將兩者接成移動操作系統,是本站提出的整合設計,不是宣稱它們自動提供所有車臂協同能力。[1][2]
用狀態機管理交接
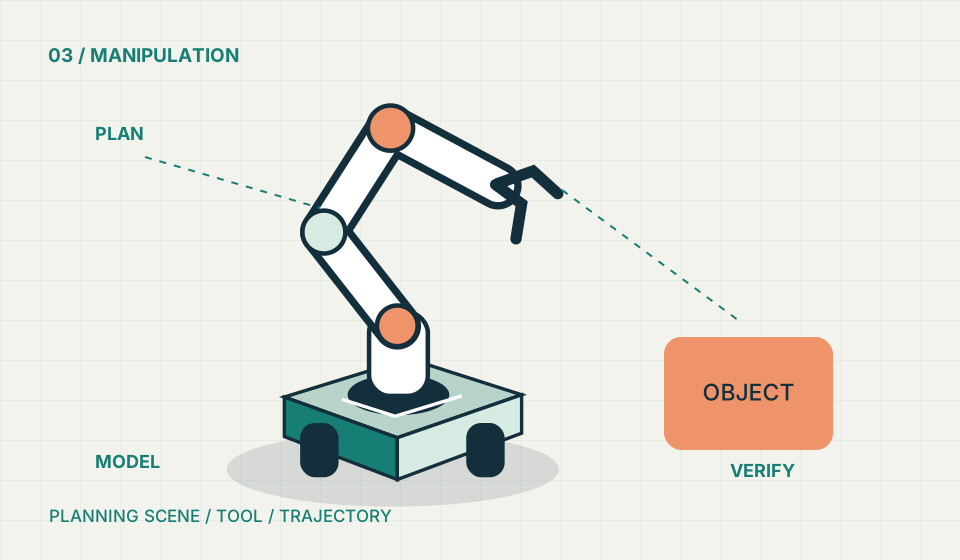
工程整理 · 下列實作建議為本站獨立整理,非來源的認證結論本站設計例:導航到工作區 → 確認定位與停車 → 更新工作場景 → 規劃抓取 → 執行並確認 → 收臂 → 恢復移動。每一步有 timeout、失敗碼與允許的下一步,不以固定 sleep 當作完成訊號。
基礎版本可讓 base 與 arm 共用互斥資源鎖,先避免導航與伸臂同時發生;需要全身協同時,再引入完整的控制與風險設計。
最容易忽略的邊界
工程整理 · 下列實作建議為本站獨立整理,非來源的認證結論車輛重新定位後,工件座標可能已不適用;抓取的附著物件會改變 footprint 和安全距離。取消任務時,手臂與底盤都需要明確回報狀態。
本站建議為「到站但定位不可信」「夾取失敗」「場景過期」「夾爪持物時斷電」各寫一份處理規則。這比僅有成功流程更接近可交付系統。