非官方資料整理 · 非政府機關/非登記法人組織內容查核 2026-11-16 關於本站
ROS 2 基礎入門 · 約 3 分鐘閱讀

ROS 2 Lyrical:先選對版本,再開始下一個專案

Lyrical、Jazzy、Kilted 與 Gazebo 如何配對?把支援期限、硬體驅動與遷移成本一起看。

文章目錄與閱讀工具
  1. 已確認的版本事實
  2. 把作業系統與模擬器一起決定
  3. 一份可回滾的升級計畫
  4. 來源與查核範圍
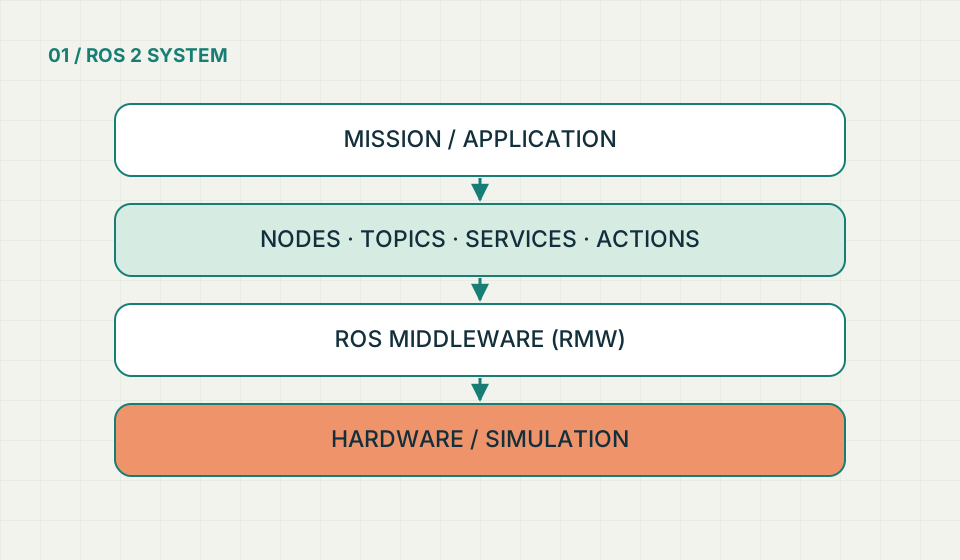
應用、ROS 節點、中介層與硬體的概念分層。
TAIRDF 原創示意圖|應用、ROS 節點、中介層與硬體的概念分層。不是官方圖、產品照片或實測結果。

先掌握這三件事

  • Lyrical Luth 已於 2026-05-22 發布,LTS 支援至 2031 年 5 月。
  • 官方建議配對為 Ubuntu 26.04、Lyrical 與 Gazebo Jetty。
  • 既有 Jazzy 系統不必為了「最新」立即重建;先查驅動與部署條件。

已確認的版本事實

來源摘要

Lyrical 的 Tier 1 平台包含 Ubuntu 26.04 的 amd64/arm64,以及 Windows 11 的 amd64。官方發行列表列出 Jazzy 支援至 2029 年 5 月、Humble 至 2027 年 5 月、Kilted 至 2026 年 12 月。這是 ROS 發行版層級的期限,不代表每個第三方套件都有相同維護承諾。[1][2]

把作業系統與模擬器一起決定

工程整理 · 下列實作建議為本站獨立整理,非來源的認證結論

Gazebo 文件建議新安裝採 Lyrical/Jetty;無法升級 Ubuntu 26.04 時,可使用 Ubuntu 24.04/Jazzy/Harmonic。不要只依模擬器的版本號安裝,還要確認 ros_gz、外掛與世界模型的配對。[3]

本站建議先列出 LiDAR、相機、手臂與底盤 driver 的支援矩陣。任何核心 driver 尚未通過目標版本測試,就先在隔離的測試環境驗證,不直接改動已交付設備。

一份可回滾的升級計畫

工程整理 · 下列實作建議為本站獨立整理,非來源的認證結論

保留舊系統映像、套件清單、參數與校正檔;另建新 workspace,記錄 ROS 發行版與 Git commit。先跑通訊與 TF 測試,再跑模擬、感測器與硬體介面測試。

驗收同時記錄啟動時間、任務完成率、取消行為、感測器失聯與安全停止。升級成功的判準不是 colcon 沒有紅字,而是同一批測試沒有退步。

來源與查核範圍

以下為本篇使用的一手來源。本文是獨立重寫與工程導讀,不是全文翻譯。來源宣稱的研究/產品表現,不代表本站已實測;版本頁可能持續更新。

  1. ROS 2 Lyrical Luth 發布公告(另開視窗)ROS 2 Release Team · 維護者公告 · 查核 2026-11-16 · 原事件/發布 2026-05-22https://discourse.openrobotics.org/t/ros-2-lyrical-luth-released/55021
  2. ROS 2 發行版與支援期限(另開視窗)ROS 2 維護團隊 · 官方文件 · 查核 2026-11-16https://github.com/ros2/ros2_documentation/blob/rolling/source/Releases.rst
  3. ROS 與 Gazebo 版本配對(另開視窗)Gazebo · 官方文件 · 查核 2026-11-16https://gazebosim.org/docs/latest/ros_installation/

文章中的工程建議與概念圖,均為本站的說明方式,不能當成官方背書、功能安全認證、完整相容性保證或個別法律意見。

發現內容過時或有權利疑慮?回報這篇文章

搜尋技術知識

搜尋只在你的瀏覽器執行,不會送到外部服務。

瀏覽全部文章