非官方資料整理 · 非政府機關/非登記法人組織內容查核 2026-11-16 關於本站
安全與部署進階 · 約 3 分鐘閱讀

機器人安全:避障軟體不是功能安全認證

把任務限制、軟體防護與獨立硬體保護拆開,避免用一個急停按鈕圖示代替風險評估。

文章目錄與閱讀工具
  1. 標準的公開範圍
  2. 把安全分成獨立責任
  3. 驗收需要證據,而非標籤
  4. 來源與查核範圍
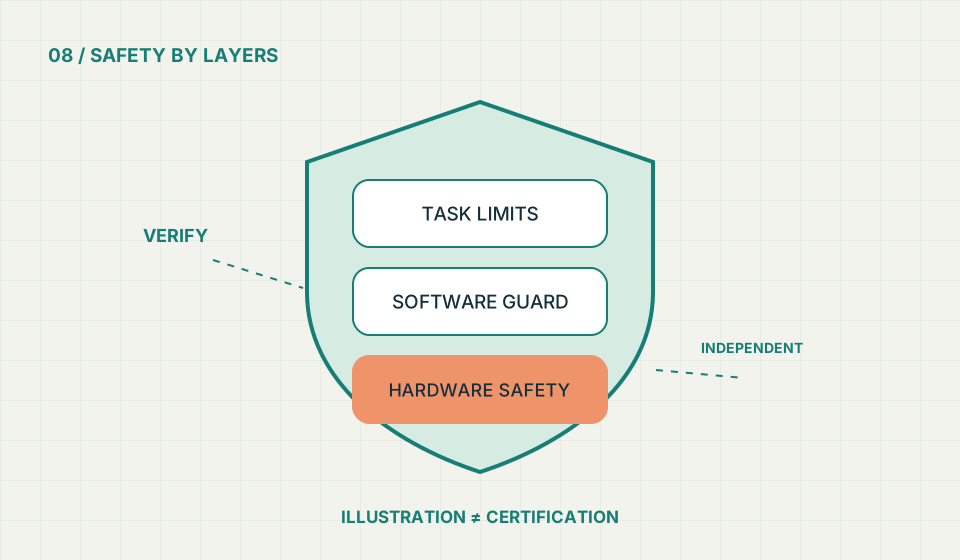
任務限制、軟體防護與獨立硬體安全的分層;示意不代表認證。
TAIRDF 原創示意圖|任務限制、軟體防護與獨立硬體安全的分層;示意不代表認證。不是官方圖、產品照片或實測結果。

先掌握這三件事

  • ISO 10218-1:2025 與 10218-2:2025 的對象不同。
  • 安全需求需依機器人、場域與用途做個別評估。
  • 本文只整理公開範圍,不提供認證或法律結論。

標準的公開範圍

標準導讀

ISO 公開摘要將 10218-1:2025 的主題放在工業機器人本體,10218-2:2025 則涵蓋工業機器人應用與工作單元。不能因此推論所有服務、人形或移動機器人都只需套用同一組標準。[1][2]

把安全分成獨立責任

工程整理 · 下列實作建議為本站獨立整理,非來源的認證結論

本站工程建議:任務層限制允許的動作;軟體層檢查感測資料、速度與命令有效期;硬體與經適當評估的安全系統負責必要的獨立保護。不同層不應共用同一個故障點而不自知。

設計時記錄失去通訊、停電、感測器過期、控制器故障與誤操作會發生什麼。停止不是只把命令寫零,還需考慮載荷、重力與停止後的狀態。

驗收需要證據,而非標籤

工程整理 · 下列實作建議為本站獨立整理,非來源的認證結論

由合格人員依實際設備與場域做風險評估,確定需要的保護與驗證。保留設計、測試、維修及變更紀錄。

本站不轉載付費標準條文,不宣稱任何程式、範例、模型或網站內容已獲安全認證,也不以此取代正式的設備安全工作。
來源與查核範圍

以下為本篇使用的一手來源。本文是獨立重寫與工程導讀,不是全文翻譯。來源宣稱的研究/產品表現,不代表本站已實測;版本頁可能持續更新。

  1. ISO 10218-1:2025 公開摘要(另開視窗)ISO · 標準公開摘要 · 查核 2026-11-16https://www.iso.org/standard/73933.html只引用公開摘要之主題與範圍;不提供付費條文。
  2. ISO 10218-2:2025 公開摘要(另開視窗)ISO · 標準公開摘要 · 查核 2026-11-16https://www.iso.org/standard/73934.html只引用公開摘要之主題與範圍;不提供付費條文或認證結論。

文章中的工程建議與概念圖,均為本站的說明方式,不能當成官方背書、功能安全認證、完整相容性保證或個別法律意見。

發現內容過時或有權利疑慮?回報這篇文章

搜尋技術知識

搜尋只在你的瀏覽器執行,不會送到外部服務。

瀏覽全部文章