
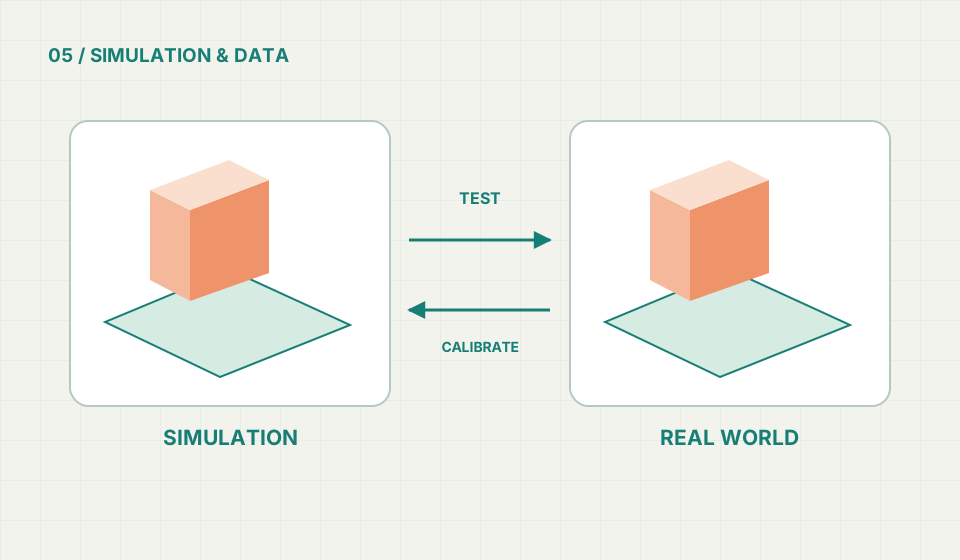
模型與物理都有假設
文件導讀MuJoCo 與 Isaac Lab 的官方文件提供模型、物理後端和感測器等概念入口。模擬所選的求解方法與設定,會決定哪些現象能被表達;不能期待單一預設場景代表完整實機。[1][2]
用誤差預算拆解落差
工程整理 · 下列實作建議為本站獨立整理,非來源的認證結論本站建議分成幾何、感知、致動與環境四類。幾何包含工具與關節零點;感知包含光線、噪聲和時間同步;致動包含飽和、死區與延遲;環境包含接觸和負載。
一次只調整一組因素,記錄改善了哪類失敗。若全部參數一起隨機化,即使成功率變好,也很難知道真正的瓶頸。
把部署當成受控實驗
工程整理 · 下列實作建議為本站獨立整理,非來源的認證結論使用保留測試集與固定任務,限制操作範圍和速度,記錄所有試次。評估成功率之外,也記錄人工接手、危險接觸、超時與失敗後復原。
依照測試結果決定要校正、重訓還是改機構。不要用模型能力解釋所有故障,硬體鬆動或校正失準也可能才是原因。