
已公布的內容與可取得性
廠商公告摘要Google DeepMind 在 2026-11-10 公布 Gemini Robotics 2.5,著重靈巧性、可靠性與安全引導,並描述多種機器人平台及真實場域的概念驗證。官方說明其向機器人合作夥伴推展;本文不推斷模型權重開放、一般 API 可用性或交付時間。[1]
我們該問的不是「會不會」,而是「在什麼條件下」
工程整理 · 下列實作建議為本站獨立整理,非來源的認證結論本站的觀測框架是把任務、物件、光線、人工介入與失敗後復原分開記錄。若兩段展示用了不同夾爪、場景與成功定義,就不適合直接比較成功率。
準備自有評測時,先固定物件集合與可接受的姿態誤差,保留失敗影片與模型版本;另外安排模型不熟悉的物件或光線,檢查分布外情境下是否能安全拒絕。
VLA 外面仍需要可驗證的控制邊界
工程整理 · 下列實作建議為本站獨立整理,非來源的認證結論模型輸出應先經動作範圍、碰撞、超時與權限檢查,再由已驗證的控制器執行。模型不確定、網路中斷或任務取消時,都要有明確停機和人工接手機制。
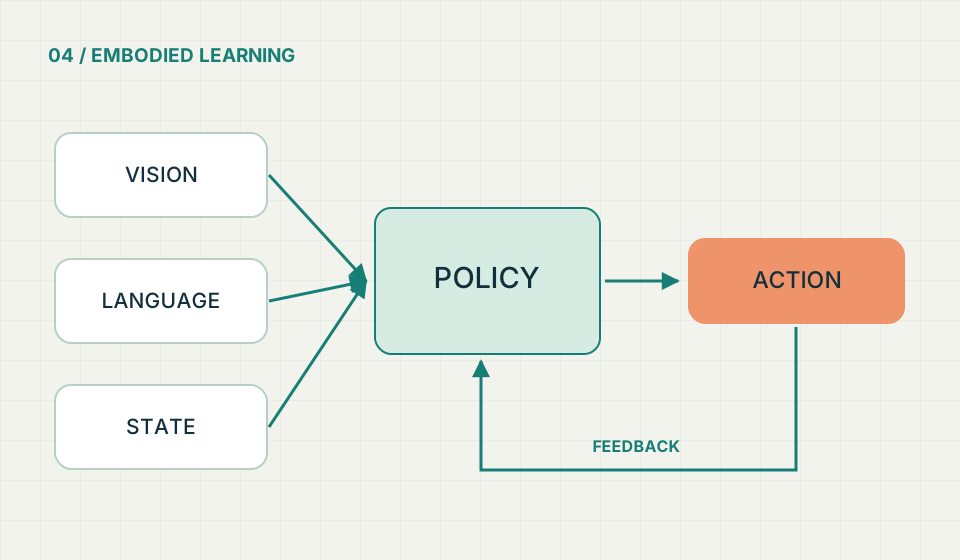
本站未獨立重現公告的實驗,不把它列為「量產已驗證」。原創示意圖只是一般 VLA 資料流,不代表該模型的內部架構。