非官方資料整理 · 非政府機關/非登記法人組織內容查核 2026-11-16 關於本站
具身智慧進階 · 約 3 分鐘閱讀

LeRobot v0.7.0:升級前必讀的相容性邊界

11 月 5 日發行紀錄列出安裝、訓練、推論與硬體層的破壞性變更;請不要直接覆蓋既有環境。

文章目錄與閱讀工具
  1. 更新不是只改一個版本號
  2. 三段式遷移,避免資料與硬體一起失控
  3. 建立自己的升級紀錄
  4. 來源與查核範圍
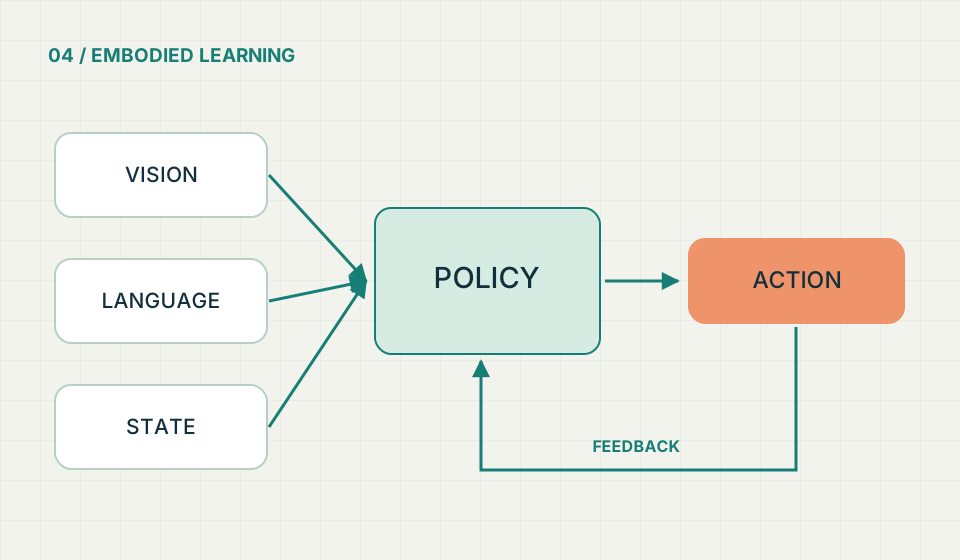
一般視覺/語言/狀態到動作的回饋流程,不代表特定模型內部架構。
TAIRDF 原創示意圖|一般視覺/語言/狀態到動作的回饋流程,不代表特定模型內部架構。不是官方圖、產品照片或實測結果。

先掌握這三件事

  • 官方 release 明列從 0.6.1 到 0.7.0 的 breaking changes。
  • 訓練追蹤、遠端推論與馬達匯流排介面都有調整。
  • 保留既有資料、校正檔、模型與測試環境後再遷移。

更新不是只改一個版本號

版本摘要

v0.7.0 的 release notes 列出安裝依賴、訓練平行化、推論輸出、資料讀取與硬體介面的改動。其中包含訓練追蹤改用 Trackio、遠端推論入口調整,以及部分馬達 bus 介面的整併。實際升級要逐條對照自己使用的功能。[1]

三段式遷移,避免資料與硬體一起失控

工程整理 · 下列實作建議為本站獨立整理,非來源的認證結論

本站建議先做離線資料讀取,確認影像順序、時間戳、狀態欄位與動作標準化。第二步只做推論,不下發實機;比較輸出 shape、單位、動作範圍與延遲。

最後才在隔離工作區進行受限低速測試,先核對關節順序與校正資料,再測試取消、失聯與極限保護。舊 checkpoint 能載入與訓練能從原狀態續跑,不是同一件事。

建立自己的升級紀錄

工程整理 · 下列實作建議為本站獨立整理,非來源的認證結論

保存套件鎖檔、GPU 驅動、相機設定、資料集 revision 和校正檔雜湊。以相同錄製資料做一次舊版與新版比較,把修改過的 CLI 參數列出。

版本動得很快時,不應讓教學中的未鎖定 pip 指令變成量產部署流程。本站不附未驗證的馬達控制命令;實機操作請依所用硬體的版本文件。

來源與查核範圍

以下為本篇使用的一手來源。本文是獨立重寫與工程導讀,不是全文翻譯。來源宣稱的研究/產品表現,不代表本站已實測;版本頁可能持續更新。

  1. LeRobot v0.7.0 release notes(另開視窗)Hugging Face / LeRobot · 版本發布 · 查核 2026-11-16 · 原事件/發布 2026-11-05https://github.com/huggingface/lerobot/releases/tag/v0.7.0

文章中的工程建議與概念圖,均為本站的說明方式,不能當成官方背書、功能安全認證、完整相容性保證或個別法律意見。

發現內容過時或有權利疑慮?回報這篇文章

搜尋技術知識

搜尋只在你的瀏覽器執行,不會送到外部服務。

瀏覽全部文章